El movimiento de los cuerpos en caída libre (por la acción de su propio peso) es una forma de rectilíneo uniformemente acelerado.
La distancia recorrida (d) se mide sobre la vertical y corresponde, por tanto, a una altura que se representa por la letra h.
En el vacío el movimiento de caída es de aceleración constante, siendo dicha aceleración la misma para todos los cuerpos, independientemente de cuales sean su forma y su peso.
La presencia de aire frena ese movimiento de caída y la aceleración pasa a depender entonces de la forma del cuerpo. No obstante, para cuerpos aproximadamente esféricos, la influencia del medio sobre el movimiento puede despreciarse y tratarse, en una primera aproximación, como si fuera de caída libre.
La aceleración en los movimientos de caída libre, conocida como aceleración de la gravedad, se representa por la letra g y toma un valor aproximado de 9,81 m/s2 (algunos usan solo el valor 9,8 o redondean en 10).
Si el movimiento considerado es de descenso o de caída, el valor de g resulta positivo como corresponde a una auténtica aceleración. Si, por el contrario, es de ascenso en vertical el valor deg se considera negativo, pues se trata, en tal caso, de un movimiento decelerado.
Para resolver problemas con movimiento de caída libre utilizamos las siguientes fórmulas:
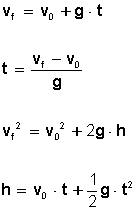
La Hipótesis:
Quizás el paso más difícil y fascinante es el desarrollo de una hipótesis específica, comprobable. Una hipótesis predice mediante la aplicación de razonamiento deductivo, a menudo en forma de análisis matemático. Es una declaración limitada con respecto a la causa y el efecto en una situación específica, que puede ser probado por la experimentación y la observación o el análisis estadístico de las probabilidades de los datos obtenidos. Los resultados de la prueba de la hipótesis generalmente se desconocen, de modo que ellos pueden proporcionar datos útiles acerca de la validez de la hipótesis. A veces se desarrolla una hipótesis que debe esperar a un nuevo conocimiento o tecnología para ser comprobable.
Quizás el paso más difícil y fascinante es el desarrollo de una hipótesis específica, comprobable. Una hipótesis predice mediante la aplicación de razonamiento deductivo, a menudo en forma de análisis matemático. Es una declaración limitada con respecto a la causa y el efecto en una situación específica, que puede ser probado por la experimentación y la observación o el análisis estadístico de las probabilidades de los datos obtenidos. Los resultados de la prueba de la hipótesis generalmente se desconocen, de modo que ellos pueden proporcionar datos útiles acerca de la validez de la hipótesis. A veces se desarrolla una hipótesis que debe esperar a un nuevo conocimiento o tecnología para ser comprobable.
Ley
Una ley, antes de serlo, fue hipótesis, pero ésta fue verificada por los hechos. Las leyes físicas son proposiciones que expresan modos constantes de verificarse los fenómenos en determinadas circunstancias.
El método hipotético- deductivo de Galileo presenta otra novedad: en él, la ley reviste forma matemática. Será típico de la ciencia el estudio de los aspectos cuantitativos del mundo material, y es que la medición de los aspectos cuantitativos de los cuerpos trae la posibilidad de descubrir una relación constante entre ellos. Tal relación constante, expresable en términos matemáticos, constituye una ley.
La ley que liga unas con otras diversas magnitudes medibles, reviste matemáticamente la forma de un enlace de tipo funcional (dando valores a la variable independiente se encuentra el valor de la variable dependiente) y el valor así calculado debe corresponder, dentro de los limites de los errores experimentales, al valor que resultaría de una medición directa de esa magnitud.
Primera ley de newton: Esta ley postula, por tanto, que un cuerpo no puede cambiar por sí solo su estado inicial, ya sea en reposo o en movimiento rectilíneo uniforme, a menos que se aplique una fuerza o una serie de fuerzas cuyo resultante no sea nulo sobre él. Newton toma en cuenta, así, el que los cuerpos en movimiento están sometidos constantemente a fuerzas de roce o fricción, que los frena de forma progresiva, algo novedoso respecto de concepciones anteriores que entendían que el movimiento o la detención de un cuerpo se debía exclusivamente a si se ejercía sobre ellos una fuerza, pero nunca entendiendo como esta a la fricción.
En consecuencia, un cuerpo con movimiento rectilíneo uniforme implica que no existe ninguna fuerza externa neta o, dicho de otra forma; un objeto en movimiento no se detiene de forma natural si no se aplica una fuerza sobre él. En el caso de los cuerpos en reposo, se entiende que su velocidad es cero, por lo que si esta cambia es porque sobre ese cuerpo se ha ejercido una fuerza neta.
La primera ley de Newton sirve para definir un tipo especial de sistemas de referencia conocidos como Sistemas de referencia inerciales, que son aquellos sistemas de referencia desde los que se observa que un cuerpo sobre el que no actúa ninguna fuerza neta se mueve con velocidad constante.
En realidad, es imposible encontrar un sistema de referencia inercial, puesto que siempre hay algún tipo de fuerzas actuando sobre los cuerpos, pero siempre es posible encontrar un sistema de referencia en el que el problema que estemos estudiando se pueda tratar como si estuviésemos en un sistema inercial. En muchos casos, por ejemplo, suponer a un observador fijo en la Tierra es una buena aproximación de sistema inercial. Lo anterior porque a pesar que la Tierra cuenta con una aceleración traslacional y rotacional estas son del orden de 0.01 m/s^2 y en consecuencia podemos considerar que un sistema de referencia de un observador dentro de la superficie terrestre es un sistema de referencia inercial.
Segunda ley de newton: Esta ley explica qué ocurre si sobre un cuerpo en movimiento (cuya masa no tiene por qué ser constante) actúa una fuerza neta: la fuerza modificará el estado de movimiento, cambiando la velocidad en módulo o dirección. En concreto, los cambios experimentados en el momento lineal de un cuerpo son proporcionales a la fuerza motriz y se desarrollan en la dirección de esta; las fuerzas son causas que producen aceleraciones en los cuerpos. Consecuentemente, hay relación entre la causa y el efecto, la fuerza y la aceleración están relacionadas. Dicho sintéticamente, la fuerza se define simplemente en función del momento en que se aplica a un objeto, con lo que dos fuerzas serán iguales si causan la misma tasa de cambio en el momento del objeto.
En términos matemáticos esta ley se expresa mediante la relación:

Donde:
 es el momento lineal
 la fuerza total o fuerza resultante.
Suponiendo que la masa es constante y que la velocidad es muy inferior a la velocidad de la luz8 la ecuación anterior se puede reescribir de la siguiente manera:
Sabemos que es el momento lineal, que se puede escribir m.V donde m es la masa del cuerpo y V su velocidad.
es el momento lineal, que se puede escribir m.V donde m es la masa del cuerpo y V su velocidad.
Consideramos a la masa constante y podemos escribir  aplicando estas modificaciones a la ecuación anterior:
La fuerza es el producto de la masa por la aceleración, que es la ecuación fundamental de la dinámica, donde la constante de proporcionalidad, distinta para cada cuerpo, es su masa de inercia. Veamos lo siguiente, si despejamos m de la ecuación anterior obtenemos que m es la relación que existe entre  y
 . Es decir la relación que hay entre la fuerza aplicada al cuerpo y la aceleración obtenida. Cuando un cuerpo tiene una gran resistencia a cambiar su aceleración (una gran masa) se dice que tiene mucha inercia. Es por esta razón por la que la masa se define como una medida de la inercia del cuerpo.
y . Es decir la relación que hay entre la fuerza aplicada al cuerpo y la aceleración obtenida. Cuando un cuerpo tiene una gran resistencia a cambiar su aceleración (una gran masa) se dice que tiene mucha inercia. Es por esta razón por la que la masa se define como una medida de la inercia del cuerpo.
Por tanto, si la fuerza resultante que actúa sobre una partícula no es cero, esta partícula tendrá una aceleración proporcional a la magnitud de la resultante y en dirección de ésta. La expresión anterior así establecida es válida tanto para la mecánica clásica como para la mecánica relativista, a pesar de que la definición de momento lineal es diferente en las dos teorías: mientras que la dinámica clásica afirma que la masa de un cuerpo es siempre la misma, con independencia de la velocidad con la que se mueve, la mecánica relativista establece que la masa de un cuerpo aumenta al crecer la velocidad con la que se mueve dicho cuerpo.
De la ecuación fundamental se deriva también la definición de la unidad de fuerza o newton (N). Si la masa y la aceleración valen 1, la fuerza también valdrá 1; así, pues, el newton es la fuerza que aplicada a una masa de un kilogramo le produce una aceleración de 1 m/s². Se entiende que la aceleración y la fuerza han de tener la misma dirección y sentido.
La importancia de esa ecuación estriba sobre todo en que resuelve el problema de la dinámica de determinar la clase de fuerza que se necesita para producir los diferentes tipos de movimiento:rectilíneo uniforme (m.r.u), circular uniforme (m.c.u) y uniformemente acelerado (m.r.u.a).
Si sobre el cuerpo actúan muchas fuerzas, habría que determinar primero el vector suma de todas esas fuerzas. Por último, si se tratase de un objeto que cayese hacia la tierra con una resistencia del aire igual a cero, la fuerza sería su peso, que provocaría una aceleración descendente igual a la de la gravedad.
Tercera ley de newton: se denomina ley de acción y reacción y afirma que "si un cuerpo 1 ejerce una fuerza (F1 - 2) sobre un cuerpo 2, este ejercerá sobre el cuerpo 1 otra fuerza (F2-1) que tiene la misma magnitud pero sentido contrario".
F1-2 = F2-1
Estan fuerzas no se anulan, porque se aplican sobre diferentes cuerpos.
Método científico:
El método científico es un proceso destinado a explicar fenómenos, establecer relaciones entre los hechos y enunciar leyes que expliquen los fenómenos físicos del mundo y permitan obtener, con estos conocimientos, aplicaciones útiles al hombre.
Los científicos emplean el método científico como una forma planificada de trabajar. Sus logros son acumulativos y han llevado a la Humanidad al momento cultural actual.
Teoría:
Una teoría es un sistema lógico-deductivo1 constituido por un conjunto de hipótesis, un campo de aplicación (de lo que trata la teoría, el conjunto de cosas que explica) y algunas reglas que permitan extraer consecuencias de las hipótesis de la teoría. En general las teorías sirven para confeccionar modelos científicos que interpreten un conjunto amplio de observaciones, en función de los axiomas o principios, supuestos y postulados, de la teoría.
En general es muy difícil explicar en detalle qué constituye una teoría a menos que se especifique el ámbito de conocimiento o campo de aplicación al que se refiere, el tipo de objetos a los que se aplica, etc. Por esa razón es posible formular muchas definiciones de teoría.
En general, las teorías en sí mismas o en forma de modelo científico permiten hacer predicciones e inferencias sobre el sistema real al cual se aplica la teoría. Igualmente las teorías permiten dar explicaciones de manera económica de los datos experimentales e incluso hacer predicciones sobre hechos que serán observables bajo ciertas condiciones. Además, la mayoría de teorías permiten ser ampliadas a partir del contraste de sus predicciones con los datos experimentales, e incluso pueden ser modificadas o corregidas, mediante razonamientos inductivos.2
Fuerza:
la fuerza es una magnitud física que mide la intensidad del intercambio de momento lineal entre dos partículas o sistemas de partículas (en lenguaje de la física de partículas se habla de interacción). Según una definición clásica, fuerza es todo agente capaz de modificar la cantidad de movimiento o la forma de los materiales. No debe confundirse con los conceptos de esfuerzo o de energía.
En el Sistema Internacional de Unidades, la unidad de medida de fuerza es el newton, neutonio o neutón (símbolo: N), nombrada así en reconocimiento a Isaac Newton por su aportación a la física, especialmente a la mecánica clásica. El newton es una unidad derivada que se define como la fuerza necesaria para proporcionar una aceleración de 1 m/s2 a un objeto de 1 kg de masa.

Inercia: la inercia es la propiedad que tienen los cuerpos de permanecer en su estado de reposo o movimiento, mientras la fuerza neta sea igual a cero, o la resistencia que opone la materiaal modificar su estado de reposo o movimiento. Como consecuencia, un cuerpo conserva su estado de reposo o movimiento rectilíneo uniforme si no hay una fuerza actuando sobre él.
Podríamos decir que es la resistencia que opone un sistema de partículas a modificar su estado dinámico.
En física se dice que un sistema tiene más inercia cuando resulta más difícil lograr un cambio en el estado físico del mismo. Los dos usos más frecuentes en física son la inercia mecánica y lainercia térmica.
La primera de ellas aparece en mecánica y es una medida de dificultad para cambiar el estado de movimiento o reposo de un cuerpo. La inercia mecánica depende de la cantidad de masa y deltensor de inercia.
La inercia térmica mide la dificultad con la que un cuerpo cambia su temperatura al estar en contacto con otros cuerpos o ser calentado. La inercia térmica depende de la cantidad de masa y de la capacidad calorífica.

Regla de aceleración:
la aceleración es una magnitud vectorial que nos indica el cambio de velocidad por unidad de tiempo. En el contexto de la mecánica vectorial newtoniana se representa normalmente por  o
 y su módulo por
 . Sus dimensiones son
 . Su unidad en el Sistema Internacional es el m/s2.
o y su módulo por . Sus dimensiones son . Su unidad en el Sistema Internacional es el m/s2.
En la mecánica newtoniana, para un cuerpo con masa constante, la aceleración del cuerpo es proporcional a la fuerza que actúa sobre él mismo (segunda ley de Newton):
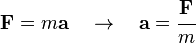
donde F es la fuerza resultante que actúa sobre el cuerpo, m es la masa del cuerpo, y a es la aceleración. La relación anterior es válida en cualquier sistema de referencia inercial.
Rapidez:
La rapidez o celeridad promedio es la relación entre la distancia recorrida y el tiempo empleado en completarla. Su magnitud se designa como v. La celeridad es una magnitud escalar con dimensiones de [L]/[T]. La rapidez se mide en las mismas unidades que la velocidad, pero no tiene el carácter vectorial de ésta. La celeridad instantánea representa justamente el módulo de la velocidad instantánea. La diferencia entre velocidad y rapidez es que la velocidad tiene un carácter vectorial y la rapidez es una magnitud de carácter escalar.
Aunque los términos de celeridad o rapidez son apropiados cuando deseamos referirnos inequívocamente al módulo de la velocidad, es correcto y de uso corriente (no sólo en el uso popular, sino también en el científico y técnico) utilizar los términos "velocidad", "celeridad" y "rapidez" como sinónimos. Esto es así para la totalidad de las magnitudes vectoriales (aceleración, fuerza, momento, cantidad de movimiento, etc.) a cuyos módulos no se les asigna nombres especiales.
- Ejemplo
-
- Si un móvil recorre una distancia de 20 cm en 4 s, su rapidez es:

- Unidades de rapidez:
- Metros por segundo: (símbolo, m/s, ms-1) medida del SI
- Centímetros por segundo: (símbolo, cm/s, cm s-1)
- Kilómetros por hora: (símbolo, km/h)
- Millas por hora: (abreviatura, m.p.h.)
- Milla náutica por hora (knot): (símbolo kt)
- Mach: 1 mach es la velocidad del sonido, n-machs es n veces la velocidad del sonido.
-
- 1 mach ≈ 340 m/s ≈ 1224 km/h
- Velocidad de la luz en el vacío: (símbolo c) es una unidad natural
-
- c = 299 792 458 m/s
- Si un móvil recorre una distancia de 20 cm en 4 s, su rapidez es:
Velocidad:
La velocidad es una magnitud física de carácter vectorial que expresa el desplazamiento de un objeto por unidad de tiempo. Se representa por  o
 . Sus dimensiones son [L]/[T]. Su unidad en el Sistema Internacional es el m/s.
o . Sus dimensiones son [L]/[T]. Su unidad en el Sistema Internacional es el m/s.
En virtud de su carácter vectorial, para definir la velocidad deben considerarse la dirección del desplazamiento y el módulo, el cual se denomina celeridad o rapidez.1
De igual forma que la velocidad es el ritmo o tasa de cambio de la posición por unidad de tiempo, la aceleración es la tasa de cambio de la velocidad por unidad de tiempo.

Velocidad media:
La 'velocidad media' o velocidad promedio es la velocidad en un intervalo de tiempo dado. Se calcula dividiendo el desplazamiento (Δr) entre el tiempo (Δt) empleado en efectuarlo:
(1)

Esta es la definición de la velocidad media entendida como vector (ya que es el resultado de dividir un vector entre un escalar).
Por otra parte, si se considera la distancia recorrida sobre la trayectoria en un intervalo de tiempo dado, tenemos la velocidad media sobre la trayectoria o rapidez media, la cual es una cantidad escalar. La expresión anterior se escribe en la forma:
(2)

La velocidad media sobre la trayectoria también se suele denominar «velocidad media numérica» aunque esta última forma de llamarla no está exenta de ambigüedades.
El módulo de la velocidad media (entendida como vector), en general, es diferente al valor de la velocidad media sobre la trayectoria. Solo serán iguales si la trayectoria es rectilínea y si el móvil solo avanza (en uno u otro sentido) sin retroceder. Por ejemplo, si un objeto recorre una distancia de 10 metros en un lapso de 3 segundos, el módulo de su velocidad media sobre la trayectoria es:


Velocidad instantánea:
La velocidad instantánea permite conocer la velocidad de un móvil que se desplaza sobre una trayectoria cuando el intervalo de tiempo es infinitamente pequeño, siendo entonces el espacio recorrido también muy pequeño, representando un punto de la trayectoria. La velocidad instantánea es siempre tangente a la trayectoria.


donde  es un vector (vector de módulo unidad) de dirección tangente a la trayectoria del cuerpo en cuestión y
 es el vector posición, ya que en el límite los diferenciales de espacio recorrido y posición coinciden.
es un vector (vector de módulo unidad) de dirección tangente a la trayectoria del cuerpo en cuestión y es el vector posición, ya que en el límite los diferenciales de espacio recorrido y posición coinciden.Celeridad o rapidez:
La celeridad o rapidez es la magnitud o el valor de la velocidad, ya sea velocidad vectorial media, velocidad media sobre la trayectoria, o velocidad instantánea (velocidad en un punto). El módulo del vector velocidad instantánea y el valor numérico de la velocidad instantánea sobre la trayectoria son iguales, mientras que la rapidez promedio no necesariamente es igual a la magnitud de la velocidad promedio. La rapidez promedio (o velocidad media sobre la trayectoria) y la velocidad media tienen la misma magnitud cuando todo el movimiento se da en una dirección. En otros casos, pueden diferir.
Velocidad relativa:
El cálculo de velocidades relativas en mecánica clásica es aditivo y encaja con la intuición común sobre velocidades; de esta propiedad de la aditividad surge el método de la velocidad relativa. La velocidad relativa entre dos observadores A y B es el valor de la velocidad de un observador medida por el otro. Las velocidades relativas medias por A y B serán iguales en valor absoluto pero de signo contrario. Denotaremos al valor la velocidad relativa de un observador B respecto a otro observador A como  .
Dadas dos partículas A y B, cuyas velocidades medidas por un cierto observador son  y
 , la velocidad relativa de B con respecto a A se denota como
 y viene dada por:
y , la velocidad relativa de B con respecto a A se denota como y viene dada por: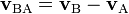
Naturalmente, la velocidad relativa de A con respecto a B se denota como  y viene dada por:
de modo que las velocidades relativas y tienen el mismo módulo pero dirección contraria.
y tienen el mismo módulo pero dirección contraria.